
据行业调研数据显示,在3C电子和汽车零部件制造领域,超过六成的自动化产线在抓取环节面临同一个矛盾——工件间距大、操作空间窄,传统夹爪要么行程不够,要么体积臃肿无法安装。尤其在广州这样制造业密集的城市,土地资源紧张、产线空间有限,如何在紧凑的工位里实现长距离抓取,成为不少自动化工程师头疼的问题。扁平长行程电动夹爪的出现,正是为了解决这一对看似不可调和的矛盾。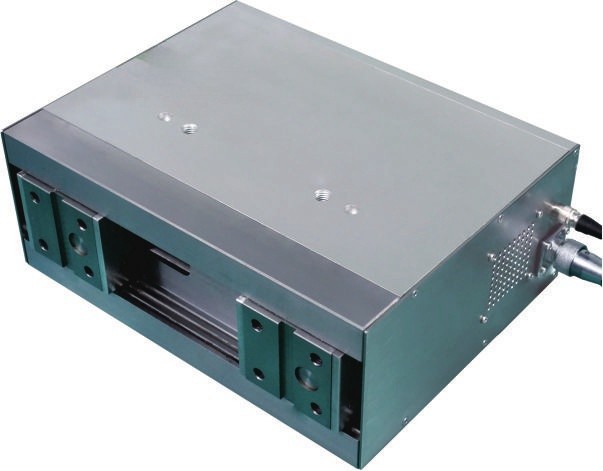
扁平长行程电动夹爪:窄空间里的长距离抓取能手
传统气动夹爪受限于气缸结构,行程越大,整体厚度就越大,在狭窄工位中往往无法安装。而扁平长行程电动夹爪采用伺服电机驱动配合精密传动结构,在保持机身扁平的前提下,实现了远超同类产品的有效行程。这种设计思路的核心在于,把驱动单元和传动单元在空间上做了重新布局,让厚度和行程不再相互制约。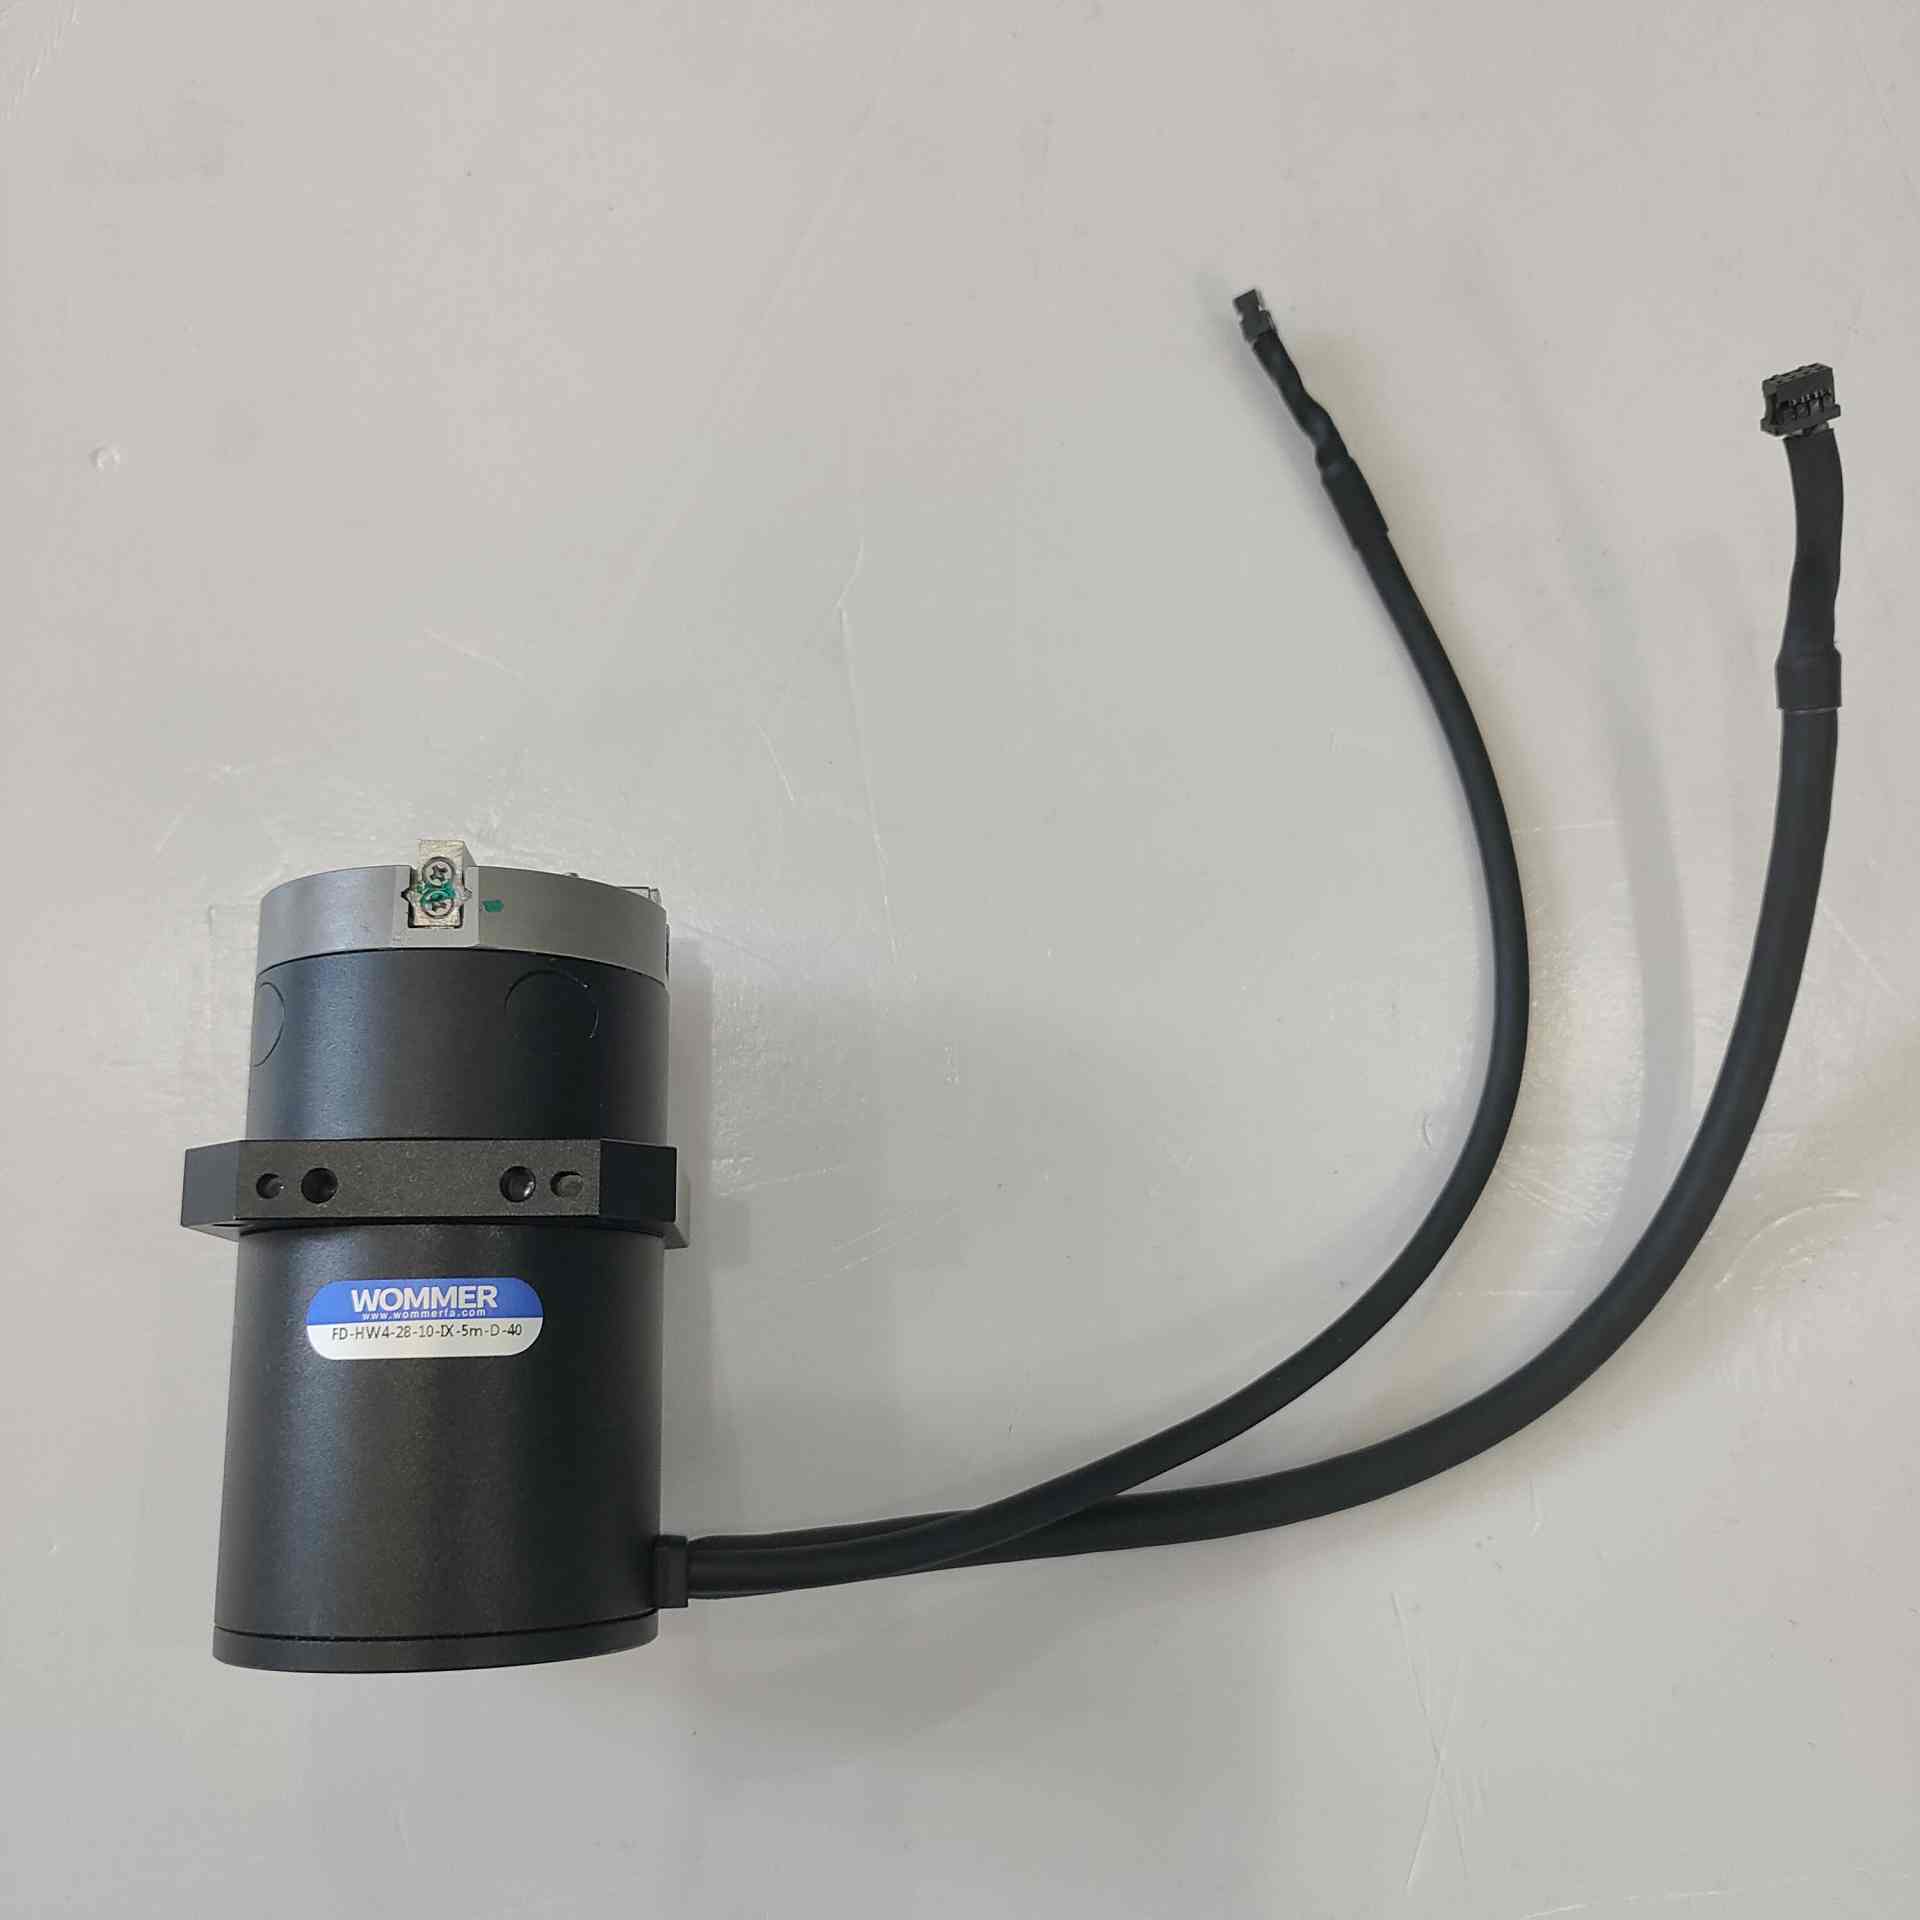
紧凑空间实现长距离抓取
从实际使用来看,这类夹爪通常具备可编程的行程设定、可调的夹持力以及位置反馈功能。工程师可以根据工件尺寸灵活调整开口宽度,而不必为每一种工件更换不同的夹爪。对于多品种小批量的产线而言,这种柔性化能力带来的效率提升非常明显。
广州扁平长行程电动夹爪的选型与本地化支持
广州作为珠三角制造业的核心城市之一,3C电子、汽车零部件、新能源电池等产业集聚度很高。这些行业对夹爪的需求既有共性,也有各自的特殊性。比如3C电子行业工件小巧精密,对夹爪的重复定位精度要求较高;汽车零部件行业工件偏重,对夹持力和耐久性更为看重。因此,在广州选择扁平长行程电动夹爪时,不能只看行程参数,还要结合实际工况综合评估。
沃姆联科科技(上海)有限公司旗下的沃姆机器人(WOMMER)在末端执行器领域深耕多年,产品线覆盖电动伺服夹爪、气动夹爪、快换装置等。公司以福州为全球



