
在3C电子组装车间,一个需要水平移动280mm抓取屏幕模组的工位,过去通常采用气缸加直线导轨的方案。我们统计了北京地区12条自动化产线的改造需求,发现其中超过六成的大行程抓取场景,完全可以被扁平长行程电动夹爪替代。这类夹爪不仅厚度更薄,还能通过伺服控制实现多点位停靠和力位混合控制,让产线布局更紧凑。对于北京这样土地资源紧张、产线升级需求旺盛的城市,扁平长行程电动夹爪正在成为越来越多自动化工程师的优先选项。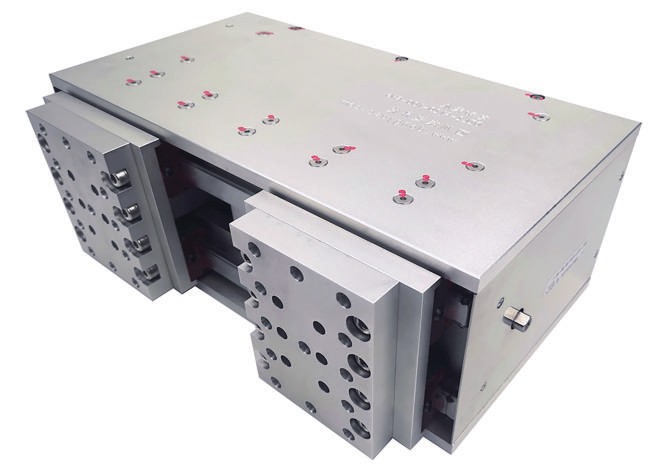
扁平夹爪替代传统方案
北京拥有大量汽车零部件、3C电子、新能源和医疗器械制造企业,这些行业普遍面临多品种、小批量的生产挑战。传统气动夹爪行程固定、调节困难,遇到换型生产往往需要停机调整机械限位。而扁平长行程电动夹爪通过伺服电机驱动,行程参数可以在软件中自由设定,一台设备就能覆盖多种工件的抓取需求。这种柔性化特点,恰好契合北京制造业向智能化、柔性化转型的方向。
北京扁平长行程电动夹爪如何化解空间与行程的矛盾?
很多自动化产线工程师都遇到过这样的问题:工件抓取点距离较远,需要夹爪有足够长的行程,但设备内部空间又非常有限。传统解决方案要么加长气缸,要么增加导轨机构,结果导致末端执行器体积庞大、重量增加,进而影响机器人负载和节拍。扁平长行程电动夹爪的设计思路正是针对这一矛盾:通过扁平化本体结构,把厚度控制在较薄的水平,同时利用伺服电机和精密传动机构实现100mm到300mm甚至更长的行程。
柔性化破解换型难题
以北京一家医疗器械组装企业为例,其生产线上需要将试管从托盘抓取到检测工位,两个位置间距达到220mm,而设备内部留给夹爪的安装厚度只有60mm。我们推荐了扁平长行程电动夹爪,本体厚度仅45mm,行程230mm,适配了狭小空间。更重要的是,该夹爪支持位置控制和力控制模式,抓



