
去年我们在苏州对接了一家做新能源电池模组装配的企业,对方的生产线需要在一个跨度超过200毫米的工位上完成电芯的抓取和放置。初他们用的是传统气缸夹爪配合延长杆,结果定位偏差一度超过0.5毫米,良品率卡在92%上下。这个数字让产线负责人很头疼,因为每提升一个百分点,意味着每月能多产出近千个合格模组。更麻烦的是,延长杆带来的刚性下降让夹爪在高速运行中产生抖动,设备磨损速度远超预期。
长行程抓取难题如何破解
这个案例其实反映了当前许多自动化产线面临的共同挑战:当抓取行程需求超出常规夹爪的能力范围时,单纯靠机械延伸或气动方案已经很难兼顾精度、速度和稳定性。扁平长行程电动夹爪的出现,正是为了解决这一类既要跑得远、又要抓得准的矛盾。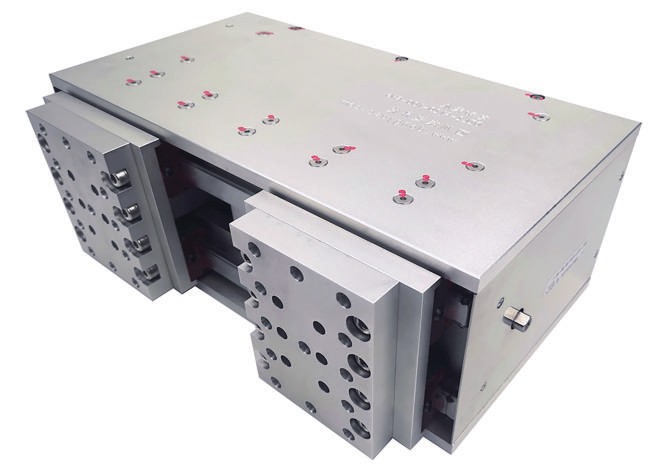
苏州扁平长行程电动夹爪为何成为长距离抓取的关键选项
在自动化产线设计中,抓取行程往往是一个容易被低估的参数。常规电动夹爪的行程大多在几十毫米以内,适用于小型零件的搬运和装配。但当工件尺寸较大、或者需要在同一工位完成取件、翻转、放件的复合动作时,夹爪的开口行程可能需要达到150毫米甚至更大。传统做法是加大气缸口径或者加长夹爪手指,但前者会让夹爪体积迅速膨胀,后者则带来刚性下降和精度衰减的问题。
扁平电动夹爪成关键选项
扁平长行程电动夹爪通过结构优化和伺服驱动技术的结合,在保持夹爪本体扁平化的同时实现了更大的开口行程。这种设计带来的好处是多维度的:本体扁平意味着它可以轻松嵌入狭窄的工装空间,不会与周边设备发生干涉;长行程则让



